来源:中国汽车工程学会年会暨展览会
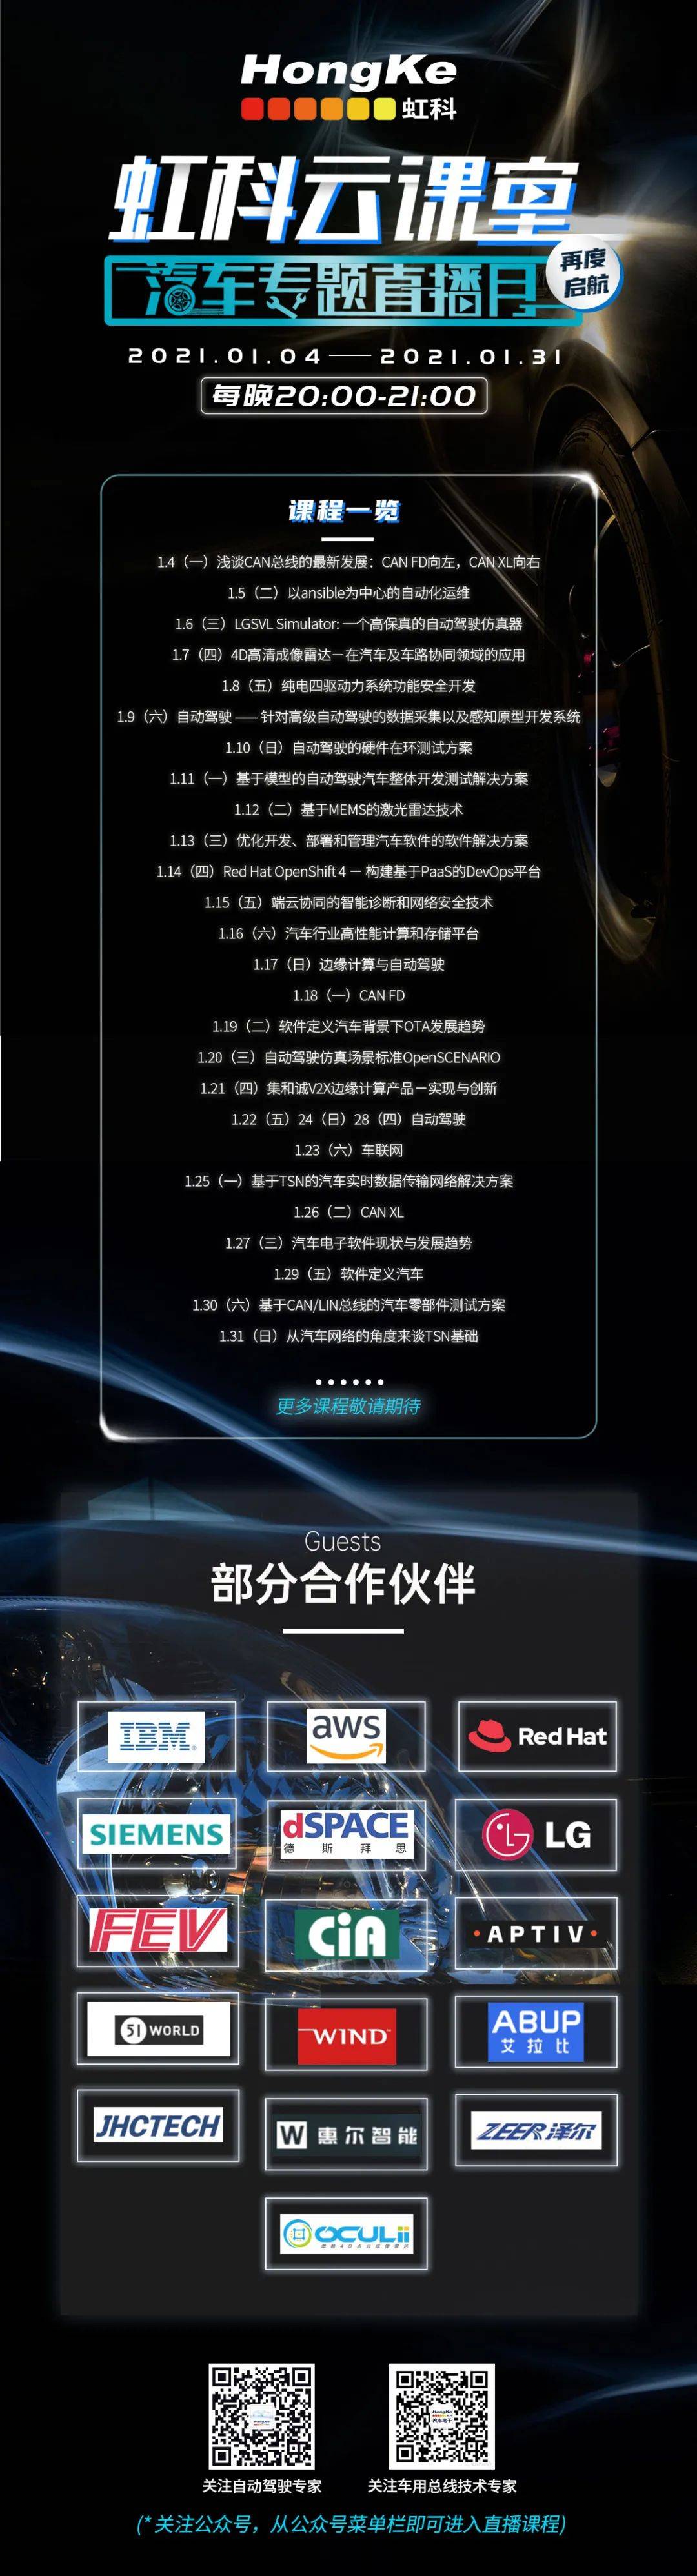
上一周直播的课程有:1.浅谈CAN总线的最新发展:CAN FD向左,CAN XL向右;2.以ansible为中心的自动化运维;3.LGSVL Simulator: 一个高保真的自动驾驶仿真器;4.4D高清成像雷达 – 在汽车及车路协同领域的应用;5.纯电四驱动力系统功能安全开发;6.针对高级自动驾驶的数据采集以及感知原型开发系统;7.自动驾驶的硬件在环测试方案。
课程回放链接:
https://gdh.h5.xeknow.com/s/4mwJdF
本周直播预告
问
这周有哪些公司的嘉宾参与虹科云课堂呢?
本周的直播汇聚了汽车行业的专家大牛,有西门子、IBM、红帽、盖瑞特的四位讲师参与直播课程,当然还有虹科的三位高级工程师为您带来精彩内容。关注虹科公众号,获取每日直播链接。
答
一
基于模型的自动驾驶汽车整体开发测试解决方案
课程简介:自动驾驶时代的到来,给汽车工业界带来巨大的挑战。自动驾驶系统的开发流程和环境必须确保产品性能稳定、可追溯、具备高可靠性。西门子工业软件的Simcenter产品组合和其中的PreScan仿真技术,构成虚拟和现实相结合的数字化双胞胎“Digital Twin”,在自动驾驶产品的软件、系统、车辆层面,从早期设计、优化迭代过程、到测试验证等各阶段提供基于模型的整体仿真设计工具和工程方法,共同应对技术挑战。
讲师简介:彭晶。西门子工业软件自动驾驶产品线经理。在汽车电控系统开发、 自动驾驶和智能网联系统的仿真开发和测试等领域具有丰富的工程和市场经验。
毕业于上海交通大学, 2015年开始在联合汽车电子有限公司负责汽车电控系统的开发和测试,从2017年开始,加入西门子工业软件,负责西门子工业软件自动驾驶产品线在大中华区的业务,为汽车业界提供便捷、安全、可靠的自动驾驶、智能网联、 汽车碰撞安全性能的仿真开发和测试技术。
二
基于MEMS的激光雷达技术
课程简介:
1、激光雷达特性与行业背景
2、基于MEMS的激光雷达技术
3、虹科固态激光雷达产品介绍
4、虹科固态激光雷达“开箱即用”
讲师简介:徐嘉隆。虹科高级技术工程师,熟悉激光雷达传感器的应用,多次参加国内激光雷达技术展示交流会,专注于为激光雷达应用提供优质解决方案。
三
01
冬至节气知多少
02
冬至节气知多少
03
冬至节气知多少
优化开发、部署和管理汽车软件的软件解决方案
课程简介:
1、到底什么是“软件定义汽车”
2、“软件定义汽车”能给汽车行业带来什么
3、如何才能牢牢抓住这个机遇
4、虹科为您提供的解决方案
讲师简介:王艺臻。虹科车辆网络事业部高级工程师,具有Java软件开发、部署相关理论基础和应用经验,目前主要致力于为车载软件开发提供卓越解决方案、优化其部署,以及为主机厂和零部件厂商提供CAN、LIN总线测试的高效解决方案。
四
Red Hat OpenShift 4 - 构建基于PaaS的DevOps平台
课程简介:
1.容器云计算技术发展
2.OpenShift - 企业级容器云平台
3.OpenShift - 全能型混合云
4.OpenShift - DevOps加速业务创新
5.OpenShift - 管理化繁为简
6.OpenShift - 应用场景与客户案例
7.红帽的优势
8.常见问题解析
讲师简介:关泽发,红帽资深架构师,多年云计算从业与软件开发经验,专注于企业级容器使用、云原生开发、微服务设计与DevOps建设,曾就职于投资银行与公有云厂商。
五
端云协同的智能诊断和网络安全技术
课程简介:
汽车行业高性能计算和存储平台
课程简介:
1.汽车行业对高性能计算和存储的需求
2.高性能计算平台介绍
(计算平台架构、组件、特点)
3.高性能存储平台介绍
(存储平台架构、组件、特点)
4.用户案例分享
讲师简介:舒光波,IBM HPC 工程师
2001年加入Platform Computing(2012被IBM收购)从事高性能调度软件开发、技术支持、方案设计和服务交付等工作,近年来也从事高性能存储的方案设计和服务交付。
服务过的客户包括CERN、三星电子、联发科、国家卫星气象中心、韩国气象局、上海超算、苏州超算、北方车辆、航天科工、新加坡ACRC等。
日
边缘计算与自动驾驶
课程简介:
1.边缘计算深刻理解
2.边缘计算前沿发展
3.边缘计算自动驾驶应用
4. 虹科边缘计算方案
讲师简介:林家乐,虹科高级工程师,大连理工大学车辆工程硕士。7年以上自动驾驶项目理论基础及开发经验,熟悉自动驾驶边缘侧传感器的应用,曾多次参加国内外边缘计算专家培训及自动驾驶相关峰会,专注于为自动驾驶边缘计算应用提供优质解决方案。

往期推荐 ·
1月4日 | 浅谈CAN总线的最新发展:CAN FD向左,CAN XL向右
1月5日 | 以ansible为中心的自动化运维
1月6日 | LGSVL Simulator: 一个高保真的自动驾驶仿真器
1月7日 | 4D高清成像雷达 — 在汽车及车路协同领域的应用
1月8日 | 纯电四驱动力系统功能安全开发
1月9日 | 针对高级自动驾驶的数据采集以及感知原型开发系统
1月10日 | 自动驾驶的硬件在环测试方案
来源:SAECCE-EVENTS 中国汽车工程学会年会暨展览会
原文链接:http://mp.weixin.qq.com/s?__biz=MzU2NzM1NjM1Mg==&mid=2247489572&idx=2&sn=c1aad4cadc2e6645b07fb7d35c08b2e5
版权声明:除非特别注明,本站所载内容来源于互联网、微信公众号等公开渠道,不代表本站观点,仅供参考、交流、公益传播之目的。转载的稿件版权归原作者或机构所有,如有侵权,请联系删除。
电话:(010)86409582
邮箱:kejie@scimall.org.cn