来源:高分子科学前沿
原标题:赵越团队《先进材料》:基于液晶聚合物的电驱动“Janus”软机器人及其仿生运动的研究
软体机器人是一类由软体驱动材料构成的新型仿生连续体机器人。相对于传统的刚体机器人,软体机器人具有结构柔软度高,环境适应性好,亲和性强,功能多样,可以大幅度改变身体形状等特点,在非结构化环境中有着广阔的研究和应用前景。研发能实现更复杂形变及运动,同时还能被重新编程来适应环境变化的软体机器人是未来发展的一个趋势。然而,使用简单高效的设计来实现这一目标仍然是一个极具挑战的任务。
针对这一问题,加拿大舍布鲁克大学(university of Sherbrooke)赵越团队发明了一种能模拟不同生物运动的电驱动“双面神(Janus)”软体机器人。这种机器人由电响应的液晶驱动器构成。该驱动器的设计简单有效,仅由一片单轴取向的液晶弹性体,一根极细的电阻丝和一张Kapton(聚酰亚胺)胶带组成(图1a,b)。通过打开/关闭电源可精确控制电阻丝产生的焦耳热,而该焦耳热可以引起液晶弹性体的可逆相变,从而实现驱动器的大幅度宏观可逆形变(图1c)。
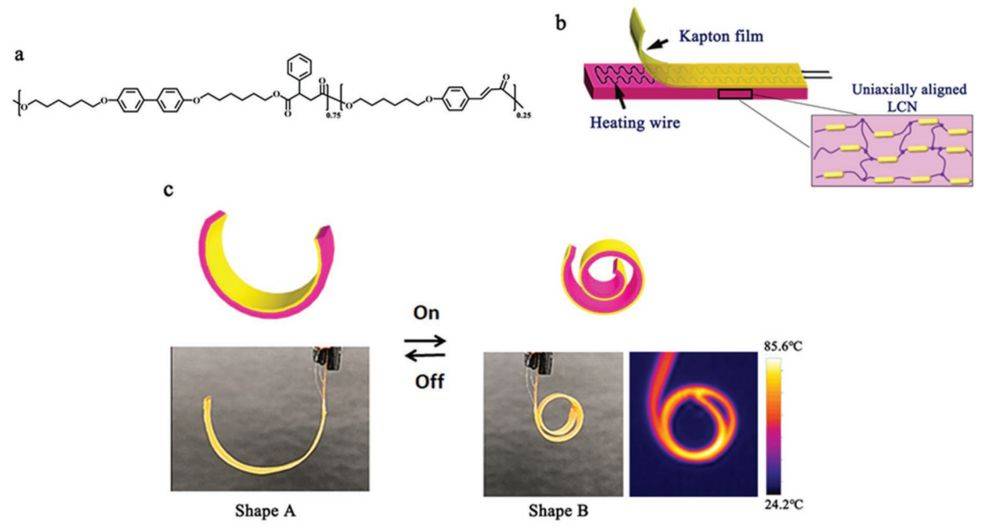
图1 (a)单轴取向液晶弹性体的化学式(b)电刺激液晶驱动器的组成(c)在电刺激下驱动器的大幅度可逆弯曲形变。
与此同时,作者发现这种软体驱动器能够被轻易的加工或者重新加工成任意的三维结构,从而实现各种复杂的形变,以及如能够提起并放下重物的自锁型夹具等器件的设计(图2)。由于这些优异的性能,这种电刺激的驱动器被塑造成“双面神“软体机器人。该机器人被分为两部分,当受到同一刺激源(焦耳热)时,两部分被同时驱动,但驱动方向或运动模式相反。
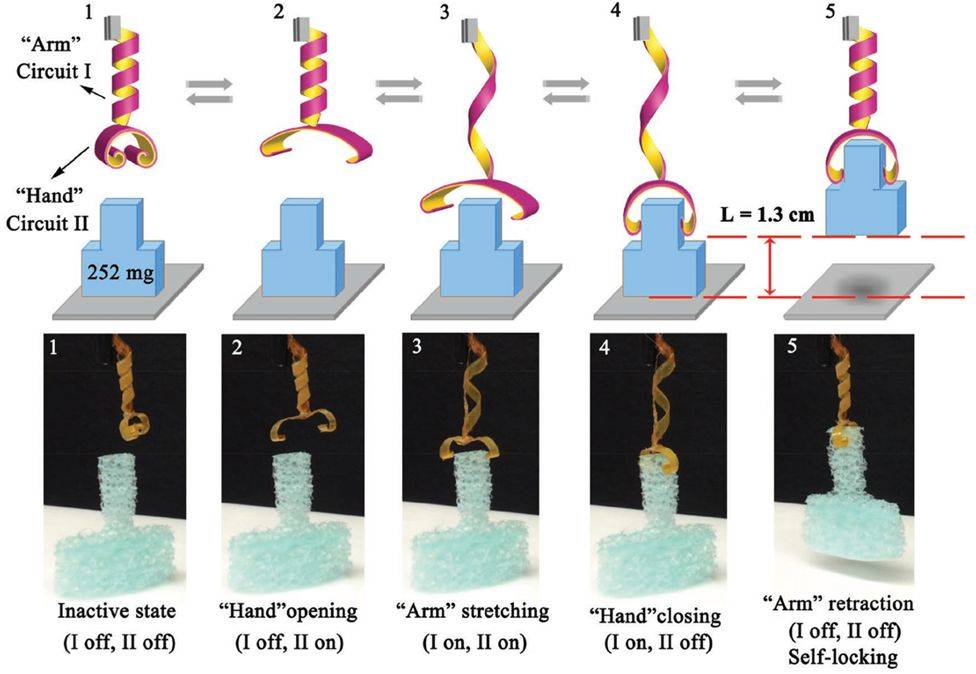
图2 由电响应液晶驱动器构成的自锁型夹具。
这种机器人可以模仿多种生物的运动方式。例如,将条状的驱动器加工成波浪形,由于左右两端的Kapton分布于同一液晶弹性体两端的上下两面,所以当打开电源时,机器人一端伸直,另一端拱起,而关闭电源时拱起的一端伸直,而伸直的一端拱起。在电源打开/关闭的循环中,机器人就可以像毛毛虫一样向前爬行(图3a,b)。这种软体机器人还能被塑造成螺旋状,通过两端交替地形成螺旋和解螺旋,机器人可以模拟蚯蚓的运动,并通过重新编程在不同直径的管子里爬行(图3c,d)。
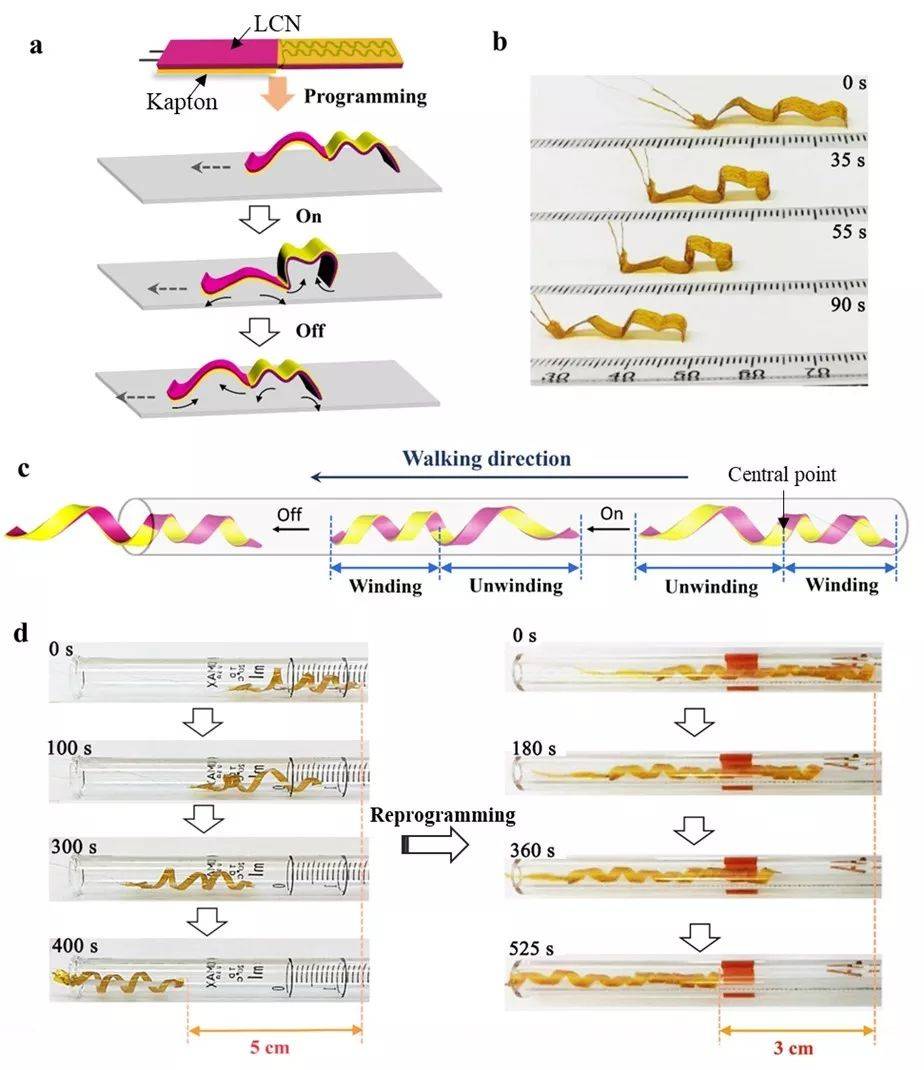
图3 由一个电路构成的“双面神”软体机器人。(a,b)能模仿毛毛虫爬行的波浪形软体机器人。 (c,d)模仿蚯蚓在不同直径的管道蠕动行走的螺旋形软体机器人
更为有趣的是,如果集合多个驱动器并控制多个电路,这种机器人还能模拟更为复杂的运动方式。例如,将两个驱动器叠成“X”状,当控制输入电波的模式时,机器人可以像四肢动物那样爬行(图4a,b)。当两个蜷曲的驱动器连接于纸箱上时,可以模拟人类双脚交替行走并将装有货物的箱子推动(图4c,d)。
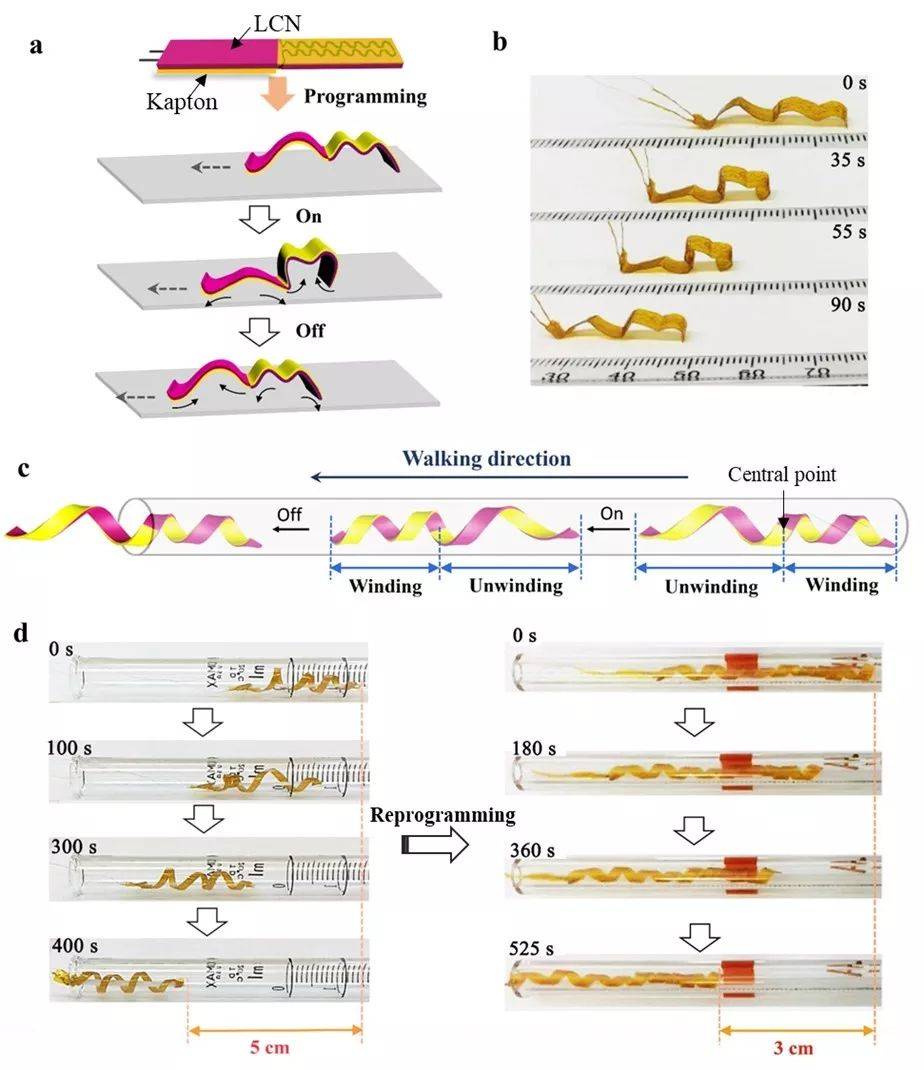
图4 由两个电路构成的“双面神”软体机器人。(a,b)能够模拟哺乳动物四脚行走的软体机器人。(c,d)能模仿人类双脚直立行走并推动箱子的软体机器人。
该论文以“Biomimetic Locomotion of Electrically Powered “Janus” Soft Robots Using a Liquid Crystal Polymer” 发表在材料领域顶级期刊《先进材料》(Adv. Mater. 2019, 1903452)上。论文第一作者及共同一作分别为舍布鲁克大学博士生肖尧予和江智超,舍布鲁克大学赵越教授为通讯作者。该项研究工作得到了加拿大自然科学与工程研究基金(NSERC),中国留学生基金委(CSC)以及魁北克省政府奖学金(FRQNT)资助。
来源:Polymer-science 高分子科学前沿
原文链接:http://mp.weixin.qq.com/s?__biz=MzA5NjM5NzA5OA==&mid=2651720196&idx=2&sn=ecbdb9224d8012238e4fe03b3d26efa0&chksm=8b4a1841bc3d915763cec00a9249af6821b85d690a00afc4aaa22e9e0e5d437f4a1645238ecc&scene=27#wechat_redirect
版权声明:除非特别注明,本站所载内容来源于互联网、微信公众号等公开渠道,不代表本站观点,仅供参考、交流、公益传播之目的。转载的稿件版权归原作者或机构所有,如有侵权,请联系删除。
电话:(010)86409582
邮箱:kejie@scimall.org.cn